发布于:2026-11-10 00:00:00
更新于:
轴向刚度 · 并联支路 · 螺母位置
从一条受力路径,理解整轴弹性响应
相同的推力,换一个工作位置,位移也可能改变。把丝杠段、支撑、螺母与安装连接放进正确的串并联关系,才能看清位置变化和结构改善分别带来什么。
01 / 评价对象
把“轴向位移”落实到载荷与测点
同一根进给轴,在靠近固定端与远离固定端的位置承受相同推力,工作台的弹性位移可能不同。原因不仅是丝杠本身有弹性,还在于载荷经过的轴段长度、支撑轴承与连接界面随位置形成了不同的传力关系。仅用一个螺母刚度数值,通常不足以解释整轴表现。
本文评价沿丝杠轴线方向的准静态、小增量弹性位移。基准取安装端共同依附的刚性参考结构,旋转坐标保持不变;不计扭转、控制回路运动、热漂移、导轨俯仰或工作点偏置。真实工位若包含这些影响,应在轴向模型外继续补充,而不能把本篇曲线当成整机位置误差。
| 需要说明的条件 | 建议记录方式 | 为何影响结论 |
|---|---|---|
| 载荷 | 方向、作用点、增量大小和初始受载状态 | 接触刚度及载荷路径可能随状态改变 |
| 测点与基准 | 沿轴向测量工作台相对哪个固定参考点的位移 | 不同测点可能包含不同的连接与基座变形 |
| 螺母位置 | 从左端轴向支承参考点量得 x,并给出总间距 L | 决定两侧轴段长度,而非仅记录机器坐标 |
| 约束与控制 | 轴向定位端、旋转保持方式、反馈位置和加载速度 | 可区分机械柔度与控制或转动引起的位移 |
刚度 k = ΔF/Δδ 与柔度 c = Δδ/ΔF 是一对倒数。这里使用增量,是为了明确曲线是在给定预紧与接触状态附近求斜率。若加载使接触脱开、发生滑移或进入显著非线性区,应采用相应载荷—位移曲线,而不是继续沿用一个常数刚度。
02 / 等效路径
先串联每条支路,再并联两个端部
仅左端承担轴向反力时,载荷经过螺母、左侧丝杠段和左支撑返回基座。右端即使提供径向支承,也不自动成为第二条轴向承载支路。若两端均按设计提供轴向约束,螺母处的载荷可以经左右两条支路返回共同参考结构。两条支路在同一节点位移下共同承载,因此应并联。
kL = [1000x/(EA) + 1/kbL]⁻¹
kR = [1000(L−x)/(EA) + 1/kbR]⁻¹
k_bL、k_bR 表示各端支撑轴承及该端局部座体连接的等效轴向刚度。每个轴段与自己一端的支撑串联,先得到 k_L 和 k_R。这里的 A 是已选定的等效轴向截面;台阶轴可按分段长度与截面累加柔度,不宜用外观最大直径代表整段。
kend = kL + kR
1/kaxis = 1/kend + 1/kn + 1/kc ; δ = F/kaxis
| 结构部分 | 组合方式 | 不要重复计入 |
|---|---|---|
| 左侧丝杠段 + 左端支撑 | 同一支路内串联柔度 | 已包含在 k_bL 中的左座体连接 |
| 右侧丝杠段 + 右端支撑 | 同一支路内串联柔度 | 仅径向支承不能按有轴向刚度直接加入 |
| 左、右轴向支路 | 在共同节点并联刚度 | 不是把两条支路的柔度相加 |
| 螺母 + 共有安装连接 | 与端部网络串联柔度 | 若实测总成刚度已包括某部分,不再单列 |
这个组合默认两端基准相对稳定,且左右支路只通过共同节点连接。若基座弯曲使两个端点一起位移,或某个板件同时耦合两侧反力,需要额外的基座柔度或耦合模型;不能把同一块结构的变形分别装进两个支路再计算一次。
03 / 位置算例
相同 600 N 载荷,沿行程比较位移
建立一套独立假设模型:总轴向支承间距 L = 1,000 mm,等效实心圆杆直径 16 mm,E = 210,000 N/mm²,故 A = 201.06 mm²。每端支撑等效刚度均取 150 N/μm,螺母接触刚度取 180 N/μm,共有连接刚度取 120 N/μm。各参数只是用于解释网络关系,不是某个华准型号的测量值或额定值。
取轴向增量力 F = 600 N,假设整个加载范围内接触状态保持不变。比较“仅左端轴向支承”与“两端轴向支承”两种模型,其他参数不变。在 x = 500 mm 时,每条丝杠段的刚度约为 84.45 N/μm;与一端 150 N/μm 的支撑串联后,每条端部支路只有约 54.03 N/μm。
| 螺母位置 x | 单端模型 k_axis | 单端位移 δ | 双端模型 k_axis | 双端位移 δ |
|---|---|---|---|---|
| 200 mm | 39.54 N/μm | 15.18 μm | 45.91 N/μm | 13.07 μm |
| 500 mm | 30.87 N/μm | 19.44 μm | 43.21 N/μm | 13.89 μm |
| 800 mm | 25.31 N/μm | 23.70 μm | 45.91 N/μm | 13.07 μm |

单端模型中,螺母越远离轴向定位端,参与传力的丝杠段越长,柔度随之增加。对称双端模型中,两端都提供返回路径;跨中两条支路均不短,因此整体刚度在跨中最低,曲线两侧对称。若左右支撑刚度不同,这种对称性也会改变。
在跨中,双端支路并联得到 k_end ≈ 108.06 N/μm,但再加入螺母和共有连接后,整轴只有约 43.21 N/μm。这个差别解释了为何提升支撑后,整机改善可能小于只看丝杠截面所得的预期:载荷仍然要经过其他有柔度的部位。
05 / 分测点验证
先测整轴,再沿路径定位柔度
可在代表性螺母位置,以约定的轴向加载方式记录力与位移。加载点、旋转保持方式、温度、测量方向和基准都应固定。对精密位移,测量基准尽量不随加载变形;若传感器支架本身弯曲,读数就同时包含支架柔度。
| 测量关系 | 希望分辨的内容 | 记录时的边界 |
|---|---|---|
| 工作台相对固定基准 | 实际加载条件下的总轴向响应 | 写明是否包含基座、导向和控制回路影响 |
| 支撑座相对安装基座 | 座体安装与局部基座的相对位移 | 测点不能跨入另一条未定义的柔性路径 |
| 轴端相对支撑座 | 支撑轴承及轴端夹持相关位移 | 确认测量面可接近、无旋转干涉且基准可靠 |
| 螺母座与工作台连接两侧 | 共有安装连接的相对变形或滑移 | 只在图纸和可接近条件允许时布置测点 |
- 记录初始状态确认装配、预紧与温度,采用批准的静态加载范围。
- 覆盖多个位置至少选择近端、中部和远端代表点,保持同一加载方式。
- 分级加载与卸载记录每级实际力及稳定后位移,同时保留加载、卸载方向。
- 比较增量斜率在同一接触区间计算 ΔF/Δδ;不要跨越间隙或滑移突变强行拟合。
- 回到结构与型号将测得柔度与实际支撑、螺母和安装连接对应,再决定改进与复测。
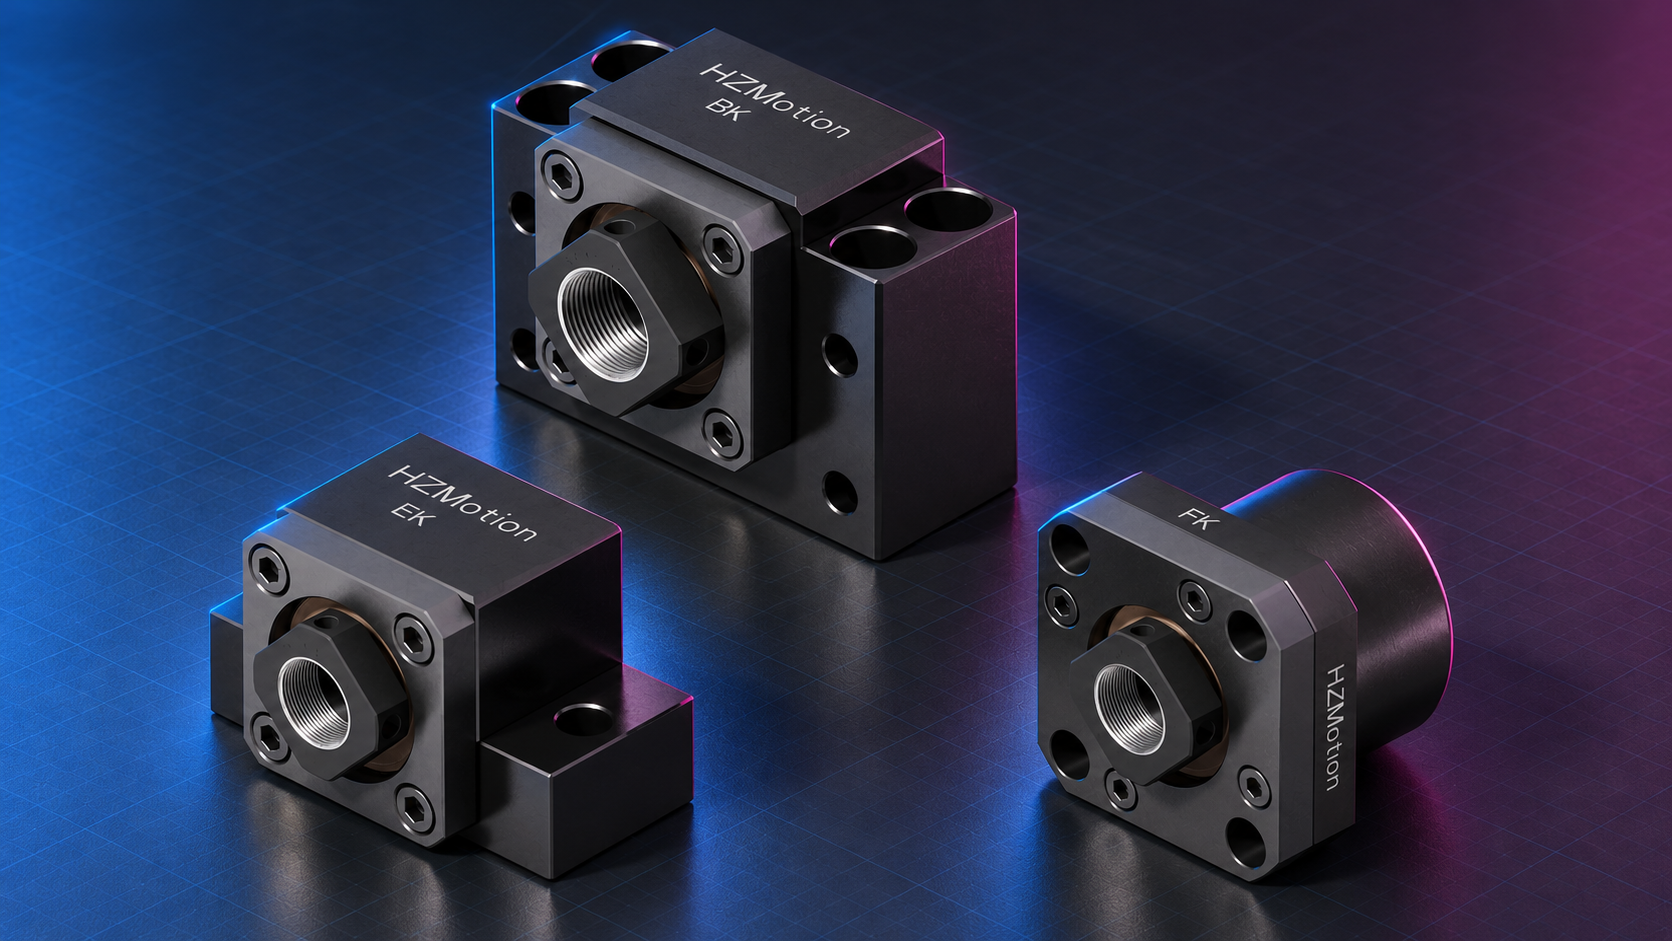
华准直线模组和 HZM 工作台将丝杠、导向与安装结构组合为运动单元;支撑单元和螺母座则提供不同的组件配置。系列名称说明产品结构,不提供本模型所需的全部刚度输入。可先查HZM 结构说明与支撑单元手册,再按具体型号索取载荷—位移或结构资料。
提交评估需求时,给出目标载荷下允许的位移比只写“要求高刚性”更明确。同时附上工作位置范围、力的方向、初始预紧、安装基座与测量基准,便于把零部件参数转化为整轴条件。
06 / 常见问题
轴向刚度建模的四个常见问题
两端固定是否能让整轴刚度变为四倍?
不能直接这样承诺。四倍关系可出现在仅考虑等截面丝杠、端部理想轴向刚性且比较特定最弱位置的理论情形。加入支撑、螺母与连接柔度后,整轴改善幅度应重新计算。
为什么双端不是把所有零件都串联起来?
左右支路连接相同的加载节点与固定参考,在相同节点位移下共同承载,因此刚度相加。每条支路内部的轴段与支撑才是串联柔度关系。
目录中的螺母刚度能直接当整轴刚度吗?
不能。先确认目录值的载荷、预紧和评价范围,再加入丝杠、支撑及实际连接。若参数已经是某个总成的实测刚度,应避免重复加入它包含的部分。
增加预紧能解决所有轴向位移吗?
不能。预紧可能改变接触区间和增量刚度,也会影响摩擦、温升与载荷。轴杆伸缩、座体连接和基座变形仍需分别处理,并按具体配置验证。