发布于:2026-10-10 16:00:00
直线模组 · 载荷与结构设计
用重心位置和运动工况描述偏心载荷
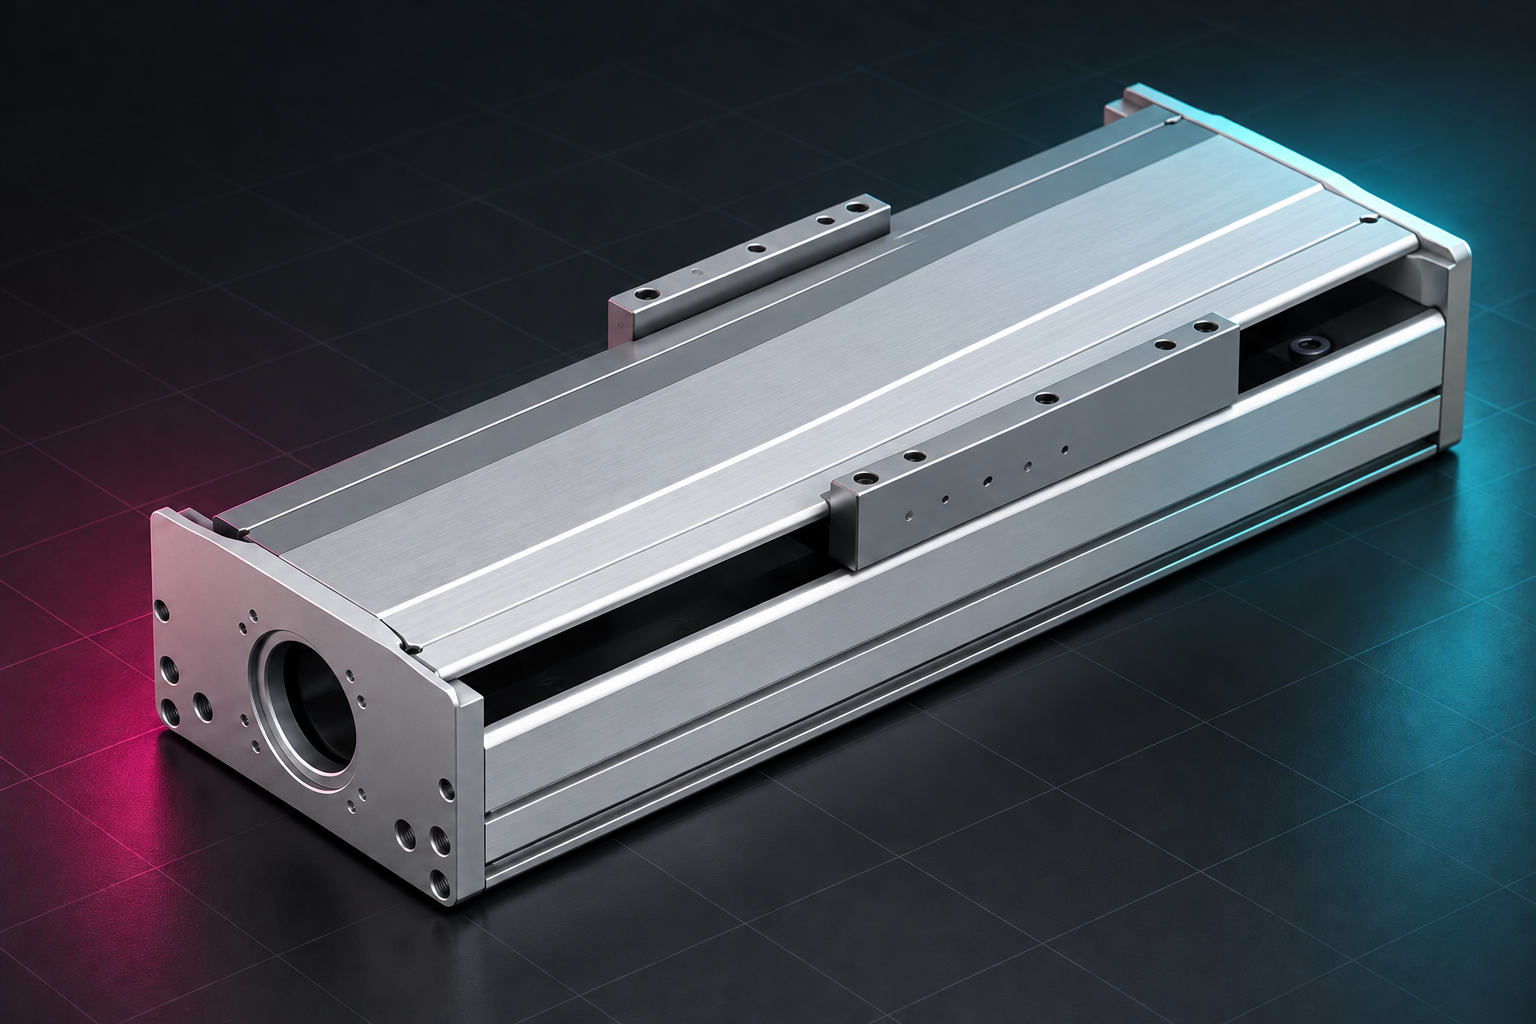
直线模组承受的载荷包括力,也包括力矩。对同一质量的夹具与工件,改变悬伸距离、重心高度或加速度,就会改变导向系统的受力分配。选型时应同时提交负载质量、重心坐标和运动曲线。

01 / 坐标与力矩
明确参考点与三条坐标轴
以水平安装的模组为例,取 x 为运动方向,y 为横向,z 为垂直安装面的向上方向,三者组成右手坐标系。参考点 O 取导向承载系统的指定基准中心;在实际型号计算中,应使用图纸或载荷计算说明给出的参考点,不能随意改用工作台表面中心。
从 O 指向某个力作用点的位置向量为 r = (x, y, z),该点作用力为 F = (Fx, Fy, Fz)。力对 O 的力矩为 M = r × F。多处作用力应分别按各自位置求矩,再求和;直接施加的力偶另行相加。
| 分量 | 表达式 | 本文坐标含义 | 华准目录对应名称 |
|---|---|---|---|
| Mx | yFz − zFy | 绕运动方向旋转,滚转。 | MR:滚转静力矩。 |
| My | zFx − xFz | 绕横向轴旋转,俯仰。 | MP:俯仰静力矩。 |
| Mz | xFy − yFx | 绕安装面法向旋转,偏摆。 | MY:偏摆静力矩。 |
上表的目录对应关系以本文安装方向和华准手册示意为前提。力矩正负号按右手定则确定;其绝对值用于描述大小,符号用于区分导向部件受载方向。更换安装姿态时,先将重力和其他外力转换到同一坐标系。
02 / 工况受力
按同一时刻组合重力、惯性力与工艺力
对仅作刚体平移的夹具与工件,可将总质量集中在组合重心处。用等效静力方法评价其对承载面的作用时,等效力为 F = m g − m a;其中 g 与 a 均为带方向的向量。本文报告的是负载作用于模组的载荷,模组对负载的支承反力方向相反。
| 来源 | 建模方法 | 需要补充的条件 |
|---|---|---|
| 重力 | 合并工件、夹具、转接板等随动质量,求组合重心;用 mg 得到重力。 | 质量用 kg,力用 N;水平、侧装与垂直安装的分量不同。 |
| 平移惯性 | 以 −ma 表示等效惯性力,作用于组合重心。 | 加速、减速及反向阶段分别记录加速度符号。 |
| 工艺作用 | 在实际作用点计入切削力、压装力、拉力等,并单独求矩。 | 工艺力作用点通常与重心不同,不能全部移到重心而遗漏附加力矩。 |
| 拖链与附件 | 按作用点和行程位置计入线缆、气管、弹簧等作用。 | 随行程变化的力及其方向需覆盖整个工作范围。 |
| 回转或柔性运动 | 增加所需的转动惯性与动态分析。 | 存在角加速度、明显振动或柔性变形时,仅用集中质量平移模型不足。 |
上述载荷描述外部负载对模组的作用。求各导轨滑块受力时,还需按实际驱动力作用线、滑台自重及内部结构建立平衡关系。每个工况应保留一组同时发生的 Fx、Fy、Fz、Mx、My、Mz。可分别列出分量包络用于初步比较,但不能把来自不同时刻的最大值拼接后,误认为是已经求得的某个实际载荷状态。
03 / 计算示例
20 kg 负载在三个运动阶段的力矩
示例条件:水平安装,外部随动负载总质量 m = 20 kg,重力加速度取 9.81 m/s²,重心相对 O 的位置为 r = (0.15, 0.10, 0.20) m。仅考虑重力与 x 向平移加速度,不计工艺力、拖链力或转动惯性。该示例用于演示算法,不代表某一模组的承载结论。
因此 Fz = −196.2 N,Fy = 0,Fx = −20ax。对沿 +x 方向运动的三个阶段,计算如下:
| 阶段 | ax / m/s² | Fx / N | Mx / N·m | My / N·m | Mz / N·m |
|---|---|---|---|---|---|
| 匀速 | 0 | 0 | −19.62 | 29.43 | 0 |
| 加速 | +3 | −60 | −19.62 | 17.43 | +6.00 |
| 减速 | −3 | +60 | −19.62 | 41.43 | −6.00 |

减速阶段的俯仰力矩为 My = 0.20 × 60 − 0.15 × (−196.2) = 41.43 N·m。同一几何与质量下,惯性项会在一个方向与重力项叠加,在另一方向抵消一部分;因此加速与减速应分别核算。
几何调整对比
假设总质量保持 20 kg,将重心位置调整为 r = (0.05, 0.03, 0.10) m,重复相同的三个阶段。调整后的 My 依次为 9.81、3.81、15.81 N·m;滚转为 −5.886 N·m,偏摆依次为 0、+1.80、−1.80 N·m。各分量最大绝对值比较如下:
| 三阶段分量包络 | 原布局 / N·m | 调整后 / N·m | 本例变化来源 |
|---|---|---|---|
| 最大 |Mx|,滚转 | 19.62 | 5.89 | 横向重心偏置由 0.10 m 减至 0.03 m。 |
| 最大 |My|,俯仰 | 41.43 | 15.81 | 纵向悬伸与重心高度同时降低。 |
| 最大 |Mz|,偏摆 | 6.00 | 1.80 | 横向偏置减少,使 x 向惯性力的力臂缩短。 |

这些数值只比较外部力矩需求。是否满足选型要求,还需结合实际导轨与滑块布置、联合载荷、运动寿命、安装面及刚度计算。转接板尺寸改变后,也应重新核对板自身质量、变形与组合重心。
04 / 目录参数
区分单滑块额定值与模组允许力矩
华准直线模组手册的参数表区分了单个导轨滑块的额定载荷、导向系统的整体受载方向,以及俯仰、偏摆、滚转静力矩。TKA、TKK、TKS、HKK、TKC 和皮带模组的导向结构不同,应按具体系列与规格使用对应表格。
| 目录项目 | 核对内容 | 应用方式 |
|---|---|---|
| 单滑块动、静额定载荷 | 额定值属于单滑块还是整体组件,采用何种寿命基准。 | 先求各滑块实际载荷,再按对应方法计算;不能简单乘以滑块数量。 |
| MP、MY、MR | 图示方向、参考点、安装条件,以及是否为允许静力矩。 | 按同一工况核对组合受力;静力矩额定值不能直接视作长期动态允许值。 |
| 导向间距 B、L | B 为横向间距,L 为纵向间距,具体定义按对应结构图。 | 用于载荷分配及力矩能力分析;壳体总宽和滑台总长不能替代。 |
| 驱动与运动参数 | 丝杠或同步带传动、推力、速度、加速度与安装方向。 | 与导向系统分开核对,再确认整套模组满足全部条件。 |
| 刚度与精度 | 转接板、滑台、导轨、壳体、基座及连接处的位移。 | 按工具或工件测点评价偏转与整定,不能只看额定载荷。 |
单位也应统一:1 kN·m = 1,000 N·m。联合载荷的判定方法应采用对应型号资料或由技术人员确认,不自行设定通用的“三个力矩比值相加小于 1”公式。只有静态目录值时,动态运行仍需补充载荷分配与寿命评估。
05 / 结构与选型
按载荷路径调整几何与运动参数
- 缩短悬伸并优化重心在满足工艺空间的前提下,使组合重心接近导向支承区域,减少横向和纵向力臂。降低重心有助于减小横向或纵向惯性力引起的倾覆力矩。
- 核对导向支承布置比较实际滑块数量、横向与纵向间距及安装条件。增大模组外形尺寸是否带来所需方向的能力提升,应由对应数据确认。
- 检查工艺力与连接刚度按真实工具作用点求矩,复核转接板、紧固件和安装基座。悬伸处的弹性位移可能先于额定载荷成为精度约束。
- 联动评估运动曲线分别校核加速、减速、反向和工艺停留。调整加速度及其变化率后,重新评估节拍、振动与整定时间,而不只比较最高速度。
- 完成载荷与运行验证按型号要求完成静载、动态寿命与驱动校核,再测量典型行程位置的负载偏转、重复定位、整定和温升。
传动形式可结合丝杠与同步带模组选择;叠加多轴平台还需检查轴间几何与整体刚度。导向结构承受的三向力矩和电机所需驱动扭矩属于不同计算对象。
06 / 输入资料
选型资料应包含位置、方向与时间
| 输入项 | 填写内容 | 表达要求 |
|---|---|---|
| 布置与坐标 | 安装方向、固定方式、载荷参考点 O、x/y/z 轴和行程范围。 | 提供标注坐标的装配图,所有数据使用同一基准。 |
| 质量与重心 | 工件、夹具、转接板及其他随动附件的质量与组合重心。 | 注明 kg 和 mm 或 m;覆盖工件更换与行程中的重心变化。 |
| 运动循环 | 各段速度、加速度、时间、往复频次与停留。 | 保留方向符号,分别列出常规运行与急停条件。 |
| 外部作用 | 工艺力、拖链力、力偶及各自作用位置。 | 注明同时发生的工况及其方向,不只提交总力大小。 |
| 性能目标 | 寿命、工作点允许位移、重复定位、节拍与整定时间。 | 注明测点、负载、行程位置和验收条件。 |
07 / 常见问题
偏心载荷的应用说明
只有 20 kg 负载数据,能否确定模组规格?
还需要安装方向、重心位置、速度与加速度、工艺力和精度要求。相同质量在不同力臂和运动条件下,对导向系统的载荷需求不同。
重心在滑台正上方,还需要核算力矩吗?
需要。即使 x、y 偏置为零,只要重心具有高度 z,沿 x 或 y 的惯性力仍可产生俯仰或滚转力矩;其他作用点的外力也需单独计算。
目录的允许静力矩能直接用于持续往复运行吗?
不能直接等同。持续运动还需要按实际导向结构求载荷分配,完成动态寿命、运行条件和刚度校核。
换用更大电机能提高模组承受偏载的能力吗?
电机影响驱动能力与运动性能,但不会自动改变导向间距、滑块额定值或结构刚度。偏载能力需由导向与结构配置确定。
三个力矩的最大值都满足目录值,是否已经完成选型?
还需核对同一工况下力与力矩的联合受载、静载条件、动态寿命、驱动能力和工作点位移。单独逐项比较只能作为初步检查。